GCA-Bench
IROS 2026 · 2026
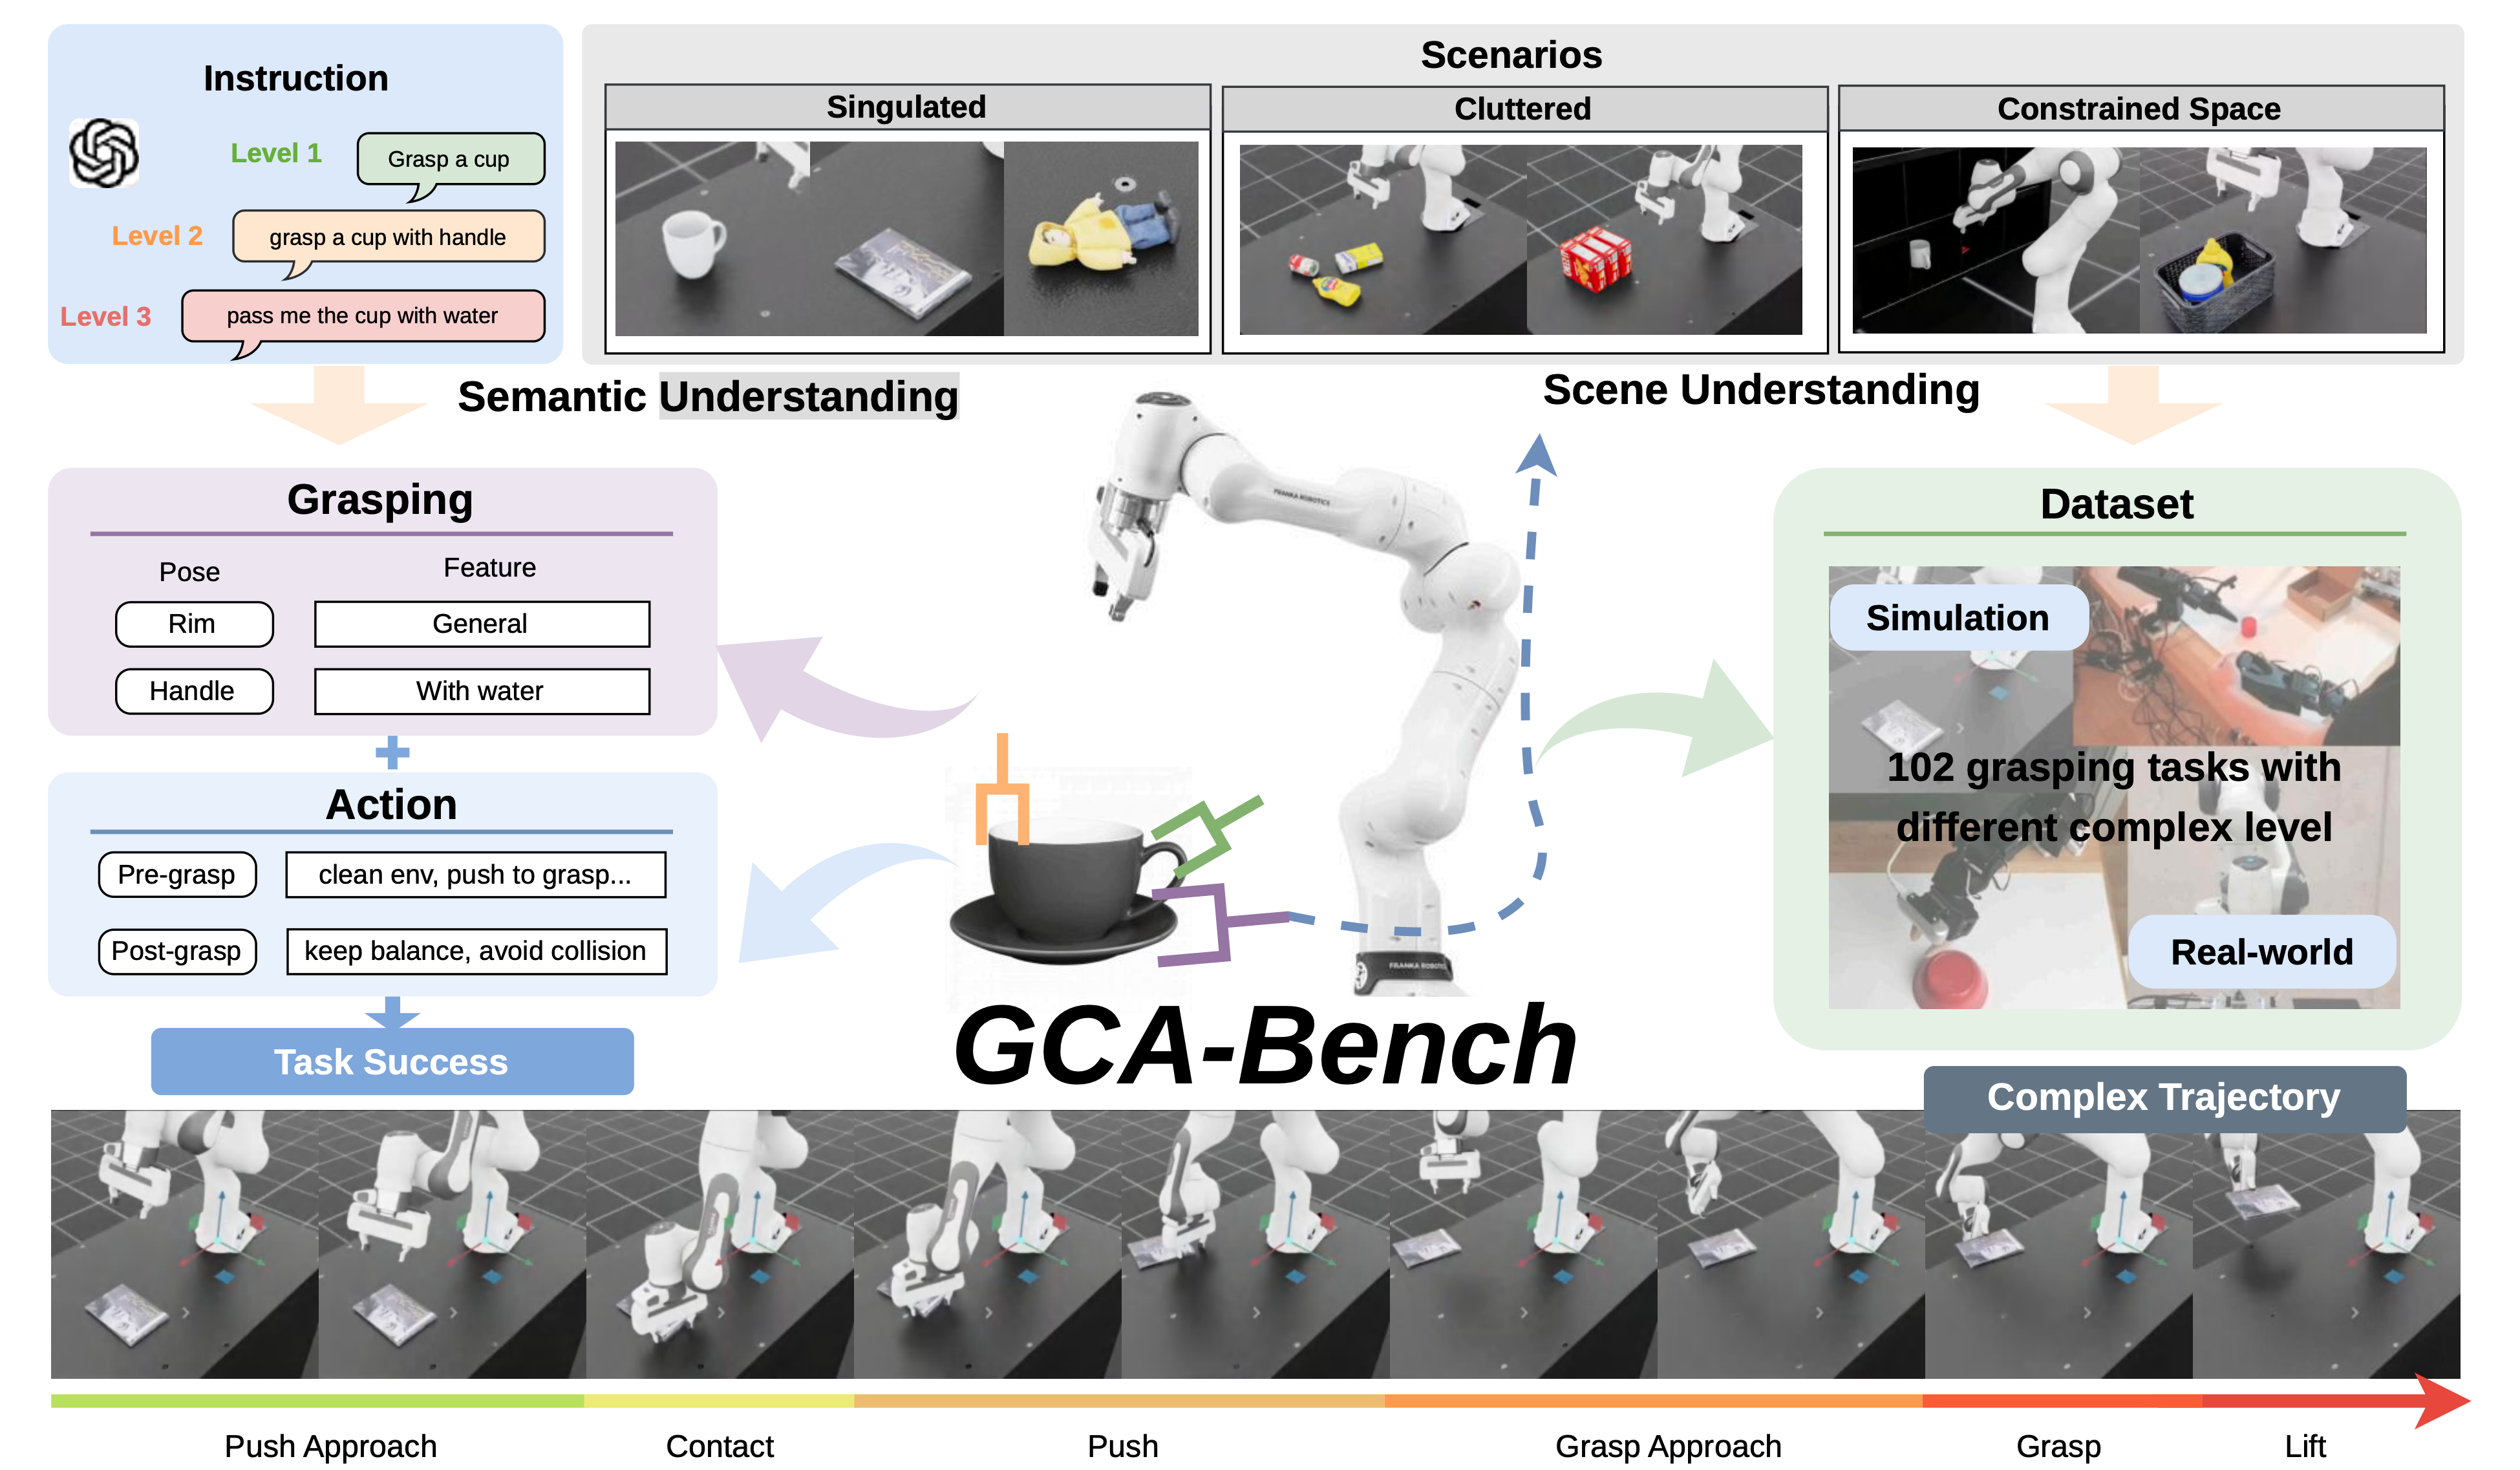
GCA-Bench は、把持姿勢検出に留まらないロボット把持を対象とし、意味理解・シーン理解から軌道計画、物理実行に至る一連のパイプライン全体を評価するベンチマークです。
本ベンチマークは、クラッタ環境・制約空間・言語条件付き把持シナリオを含み、シミュレーションと実機の両データセットを組み合わせることで、現代的なロボットマニピュレーション手法を評価します。
関連論文
H. Zhang, K. Nguyen, C. Munasinghe, B. Hela, T. Li, Z. Luo, H. Nguyen, H. W. van de Venn, Y. Zheng, R. Prakash, T. D. Ta, A. Nguyen, and B. Huang, “Beyond Visual Grasping: Benchmarking Complex Robotic Grasping from Detection to Execution,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2026. arXiv forthcoming. DOI forthcoming.