MobiDock
IROS 2026 · 2026
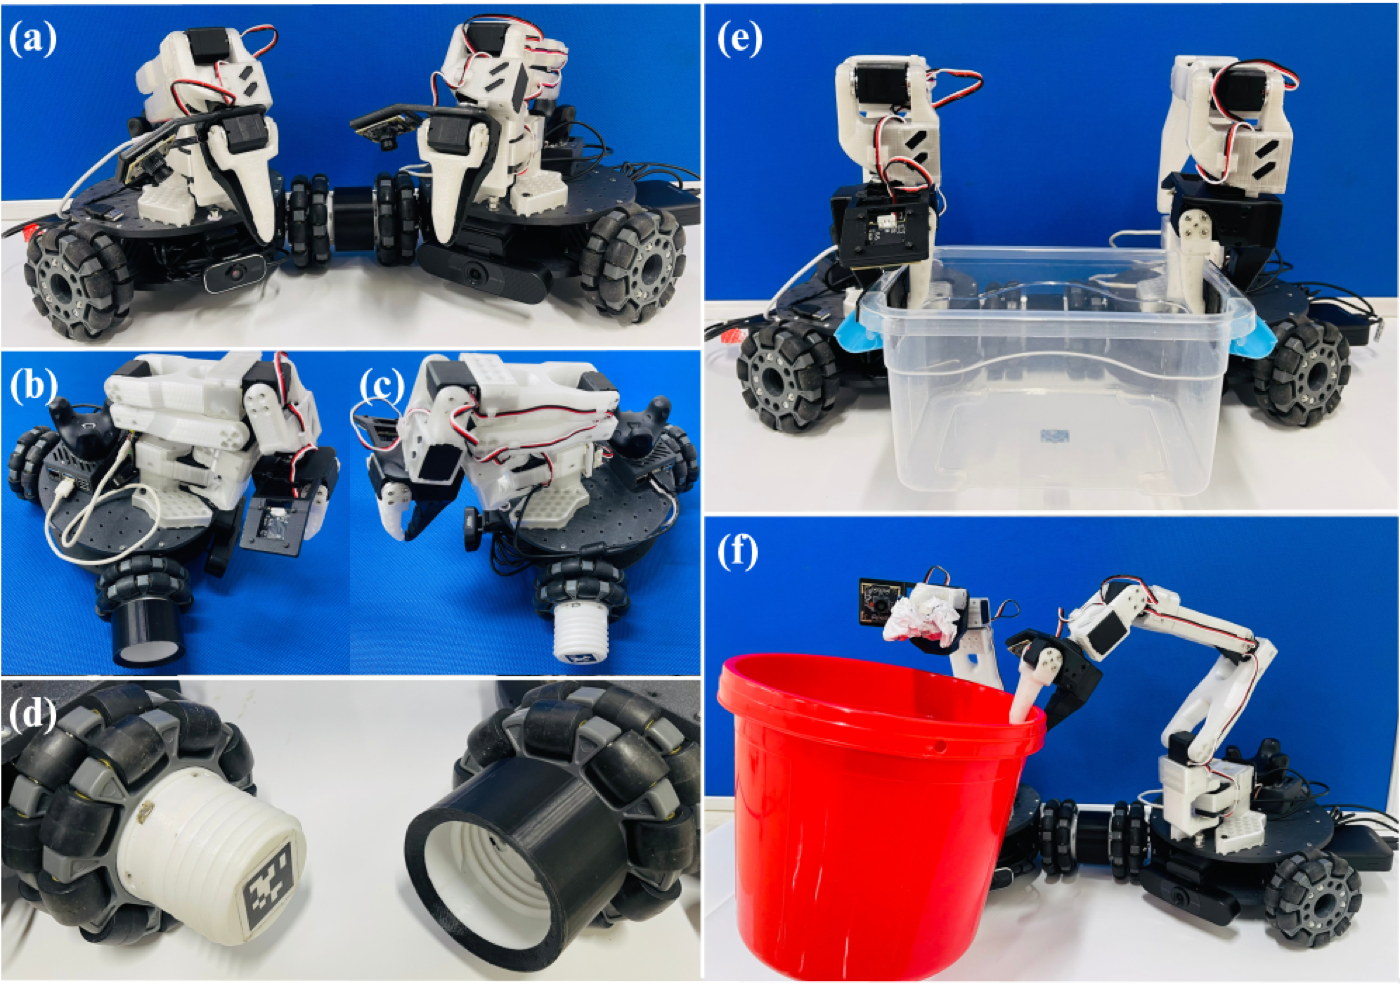
MobiDock は、2台の独立した移動ロボットをロボットドッキングで結合することで構成される、モジュール型の自己再構成双腕移動マニピュレータです。
本システムは、自律視覚ドッキングとスクリューロック機構を組み合わせ、2台のロボットを一体化プラットフォーム化することで、協調マニピュレーション時の安定性と作業効率を向上させます。
論文: arXiv
動画
関連論文
X.-T. Nguyen, K. N. Nguyen, N. D. Tran, T. T. Mac, A. Nguyen, H. H. Ly, and T. D. Ta, “MobiDock: Design and Control of A Modular Self Reconfigurable Bimanual Mobile Manipulator via Robotic Docking,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2026. arXiv PDF DOI.