Probe-to-Grasp
IROS 2026 · 2026
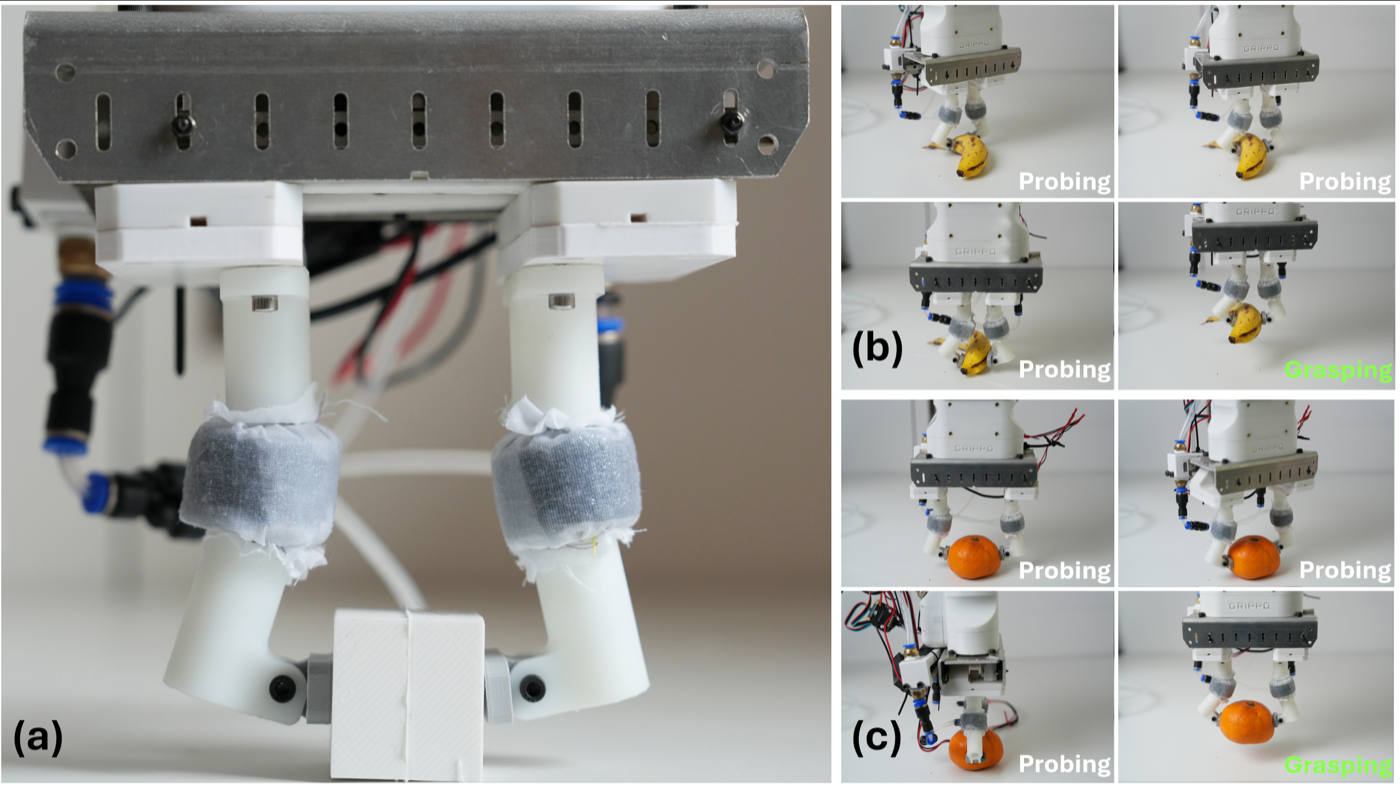
剛性が位置によって変化する柔軟物体の把持は、ロボティクスにおける重要課題です。本研究では、自己センシング可能な空気圧可変剛性関節を備えた受動ソフト・リジッド2指ハイブリッドグリッパを用い、物体の相対剛性を推定する probe-to-grasp マニピュレーションフレームワークを提案します。
接触時の内部圧力計測により相互作用力を推定し、実用的なプロービング戦略で把持前に相対剛性を推定します。提案手法は、剛性特性評価実験および空間的に剛性が異なる果実の実機把持シナリオで検証されています。
動画
関連論文
N. D. Tran, Y. Fan, F. Dai, K. Nguyen, A. Nguyen, H. H. Ly, T. D. Ta, and S. Chiba, “Probe-to-Grasp Manipulation Using Self-Sensing Pneumatic Variable-Stiffness Joints,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2026. arXiv PDF DOI.